Outlier Removal#
该功能的使用#
运作原理#
内部算法会判断某个像素的深度(以深度图的灰度值衡量)与其相邻像素的深度是否存在过大差异。被判定为差异过大的像素称为异常值,将被归类为无效像素。通过启用 OutlierRemoval 参数,这些异常值将从输出中移除。
通过 OutlierRemovalThreshold 参数,您可以指定滤波器的强度,即 3x3 邻域中将像素视作内点并因此予以保留所需的内点(良好数据值)数量。值越高,移除的异常值越多。
即: OutlierRemovalTolerance 参数允许您指定滤波器的容差。值越低,移除的异常值越多。通过此参数,您可以指定像素被归类为内点所需的最大允许相对距离。相对距离是指像素到中心像素的距离。值越低,移除的异常值越多。
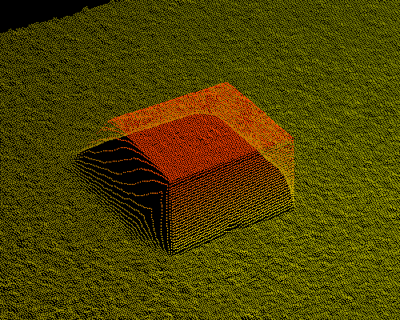
下图显示了图像中的无效数据,即离群值。在本示例中,离群值会在对象的远端产生锥形效果。在其他图像中,效果可能会有所不同。
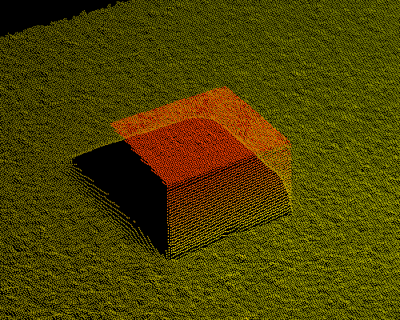
下图显示了已删除离群值的图像。
离群值表示法#
离群值的表示因分量而异:
| 组件 | 离群值表示法 |
|---|---|
| 范围 | 对于 点云,即 PixelFormat 设为 Coord3D_ABC32f,像素的所有 3 个坐标都设置为 Scan3dInvalidDataValue 参数。对于 深度图,即 PixelFormat 设为 Coord3D_C16 或 Mono16,像素的深度值被设置为由 Scan3dInvalidDataValue 参数。 |
| 强度 | 离群值的删除对亮度分量没有影响。由于指定了置信度阈值,因此不会删除任何像素数据。 |
| 置信度 | 设置为零。 |
配置 Outlier Removal#
- 设置
OutlierRemoval参数至true. -
设置
OutlierRemovalThreshold参数设置为所需的强度。信息
在大多数情况下,使用 3 到 7 之间的值可获得最佳结果。
-
设置
OutlierRemovalTolerance参数设置为所需的容差。信息
- 从较高的值(例如 50)开始,如有必要,减小该值,直到离群值被充分抑制。
- 不要进一步减小该值,以免删除有效数据。