Vignetting Correction#
此功能与 pylon Viewer 中的 Vignetting Correction 功能共同发挥作用。
该功能的使用#
渐晕是指图像的边角与中心相比变暗。这是数字成像中的常见效果,而当传感器边缘的像素没有接收到足够的光线时就会发生这种情况。
出现这种情况的原因可能是相对于传感器大小来说,像圈太小了,或者因为光线不会像在传感器中心那样以直角射入传感器。这意味着边缘像素的灰度值较低。
要消除这些伪影,您必须使用 pylon Viewer 创建一组校正数据。下图展示了此过程:
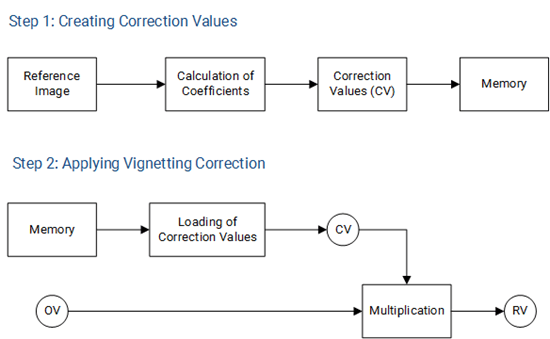
在第 1 步中,计算所有像素的校正值 (CV) 并将其保存到相机的 Memory 中。在第 2 步中,如果 VignettingCorrectionMode Property 已启用,则会立即去除 Vignetting Correction 伪影。为了去除这些伪影,将校正值与原始像素值 (OV) 相乘,从而获得改进的图像(结果值,RV)。
使用 VignettingCorrectionMode Property,您可以开启和关闭校正。只有在使用 pylon Viewer 创建了 Vignetting Correction 数据后,此 Property 才会可用。
如果您的相机与创建 Vignetting Correction 数据的相机具有相似的规格,您也可以使用来自其他相机的 Vignetting Correction 数据。为此,请按照以下 步骤操作。之后,执行 VignettingCorrectionLoad 命令。
信息
- 为了获得最佳结果,请在创建校正数据之前禁用所有非线性功能,例如光源预设或 Gamma 校正。之后,您可以再次启用这些功能。
- 在彩色相机上,在创建校正数据之前选择 Bayer 像素格式。创建校正数据后,您可以选择任何像素格式。
- 执行 vignetting correction 时,重要的是,生成的参考图像仅显示相对于中心中等程度的拐角变暗效果。
- 渐晕受所用镜头、光圈和焦距的影响。如果更换镜头、光圈或焦距,则必须创建一组新的 vignetting correction 数据。
-
如果在
BinningSelector参数设置为Sensor期间更改 Binning 因子,将禁用 Vignetting Correction。VignettingCorrectionModeProperty 将设置为Off,并且在发生以下情况之一之前,您将无法再次将其打开:- 您可以将 Binning 系数重置为执行 Vignetting Correction 的系数。
- 您使用新系数再次执行 Vignetting Correction。
示例代码#
ace 2 和 boost R 相机#
/* Macro to check for errors */
#define CHECK(errc) if (GENAPI_E_OK != errc) printErrorAndExit(errc)
GENAPIC_RESULT errRes = GENAPI_E_OK;  /* Return value of pylon methods */
/* Turn vignetting correction on */
errRes = PylonDeviceFeatureFromString(hdev, "BslVignettingCorrectionMode", "On");
CHECK(errRes);
/* Load vignetting correction data */
errRes = PylonDeviceExecuteCommandFeature(hdev, "BslVignettingCorrectionLoad");
CHECK(errRes);
其他相机#
/* Macro to check for errors */
#define CHECK(errc) if (GENAPI_E_OK != errc) printErrorAndExit(errc)
GENAPIC_RESULT errRes = GENAPI_E_OK;  /* Return value of pylon methods */
/* Turn vignetting correction on */
errRes = PylonDeviceFeatureFromString(hdev, "VignettingCorrectionMode", "On");
CHECK(errRes);
/* Load vignetting correction data */
errRes = PylonDeviceExecuteCommandFeature(hdev, "VignettingCorrectionLoad");
CHECK(errRes);
您也可以使用 pylon Viewer 轻松设置参数。