产品信息#
产品图片#
| STM-501u | STM-502u | |
|---|---|---|
| 前视图 |  |  |
| 后视图 |  |  |
| STM-951u | STM-952u | |
|---|---|---|
| 前视图 |  |  |
| 后视图 |  |  |
| STM-951g | STM-955g | |
|---|---|---|
| 前视图 |  |  |
| 后视图 |  |  |
产品图纸#
STM-501u#

STM-502u#

STM-951u#

STM-952u#

STM-951g#

STM-955g#

产品尺寸和重量#
| STM-501u | STM-502u | STM-951u | STM-952u | STM-951g | STM-955g | |
|---|---|---|---|---|---|---|
| 宽度 (mm) | 90 | 90 | 124 | 124 | 124 | 138.5 |
| 高度 (mm) | 25 | 25 | 29 | 29 | 29 | 40.5 |
| 深度 (mm) | 30 | 30.7 | 27 | 27.7 | 50 | 70 |
| 重量 (g) | 97 | 99 | 133 | 135 | 220 | 520 |
产品接口#
USB 相机#
| STM-501u / STM-502u | STM-951u / STM-952u | |
|---|---|---|
| USB Type-C |  |  |
| 8 引脚同步端口 |  |  |
有关引脚信息,请参阅功能规范主题。
GigE 相机#
| STM-951g | STM-955g | |
|---|---|---|
| 电源连接器(DC 电源输入、Sync 输入/输出、RS485) | M8 A-coded | M12 A-coded |
| 以太网连接器(数据、Power over Ethernet (PoE)) | M12 X-coded | M12 X-coded |
| 图示 |  |  |
STM-951g 连接器#
以太网连接器 (M12, X-Coded, Female)#
以太网接口提供对相机的配置访问,也用于传输图像数据。
| 引脚编号 | 信号 | 描述 |
|---|---|---|
| 1 | TX_DA+ | Tranceive Data+ |
| 2 | TX_DA- | Tranceive Data- |
| 3 | RX_DB+ | 接收数据+ |
| 4 | RX_DB- | Receive Data- |
| 5 | BI_DD+ | 双向差分对 D+ |
| 6 | BI_DD- | 双向差分对 D- |
| 7 | BI_DC- | Bidirectional Pair C- |
| 8 | BI_DC+ | Bidirectional Pair C+ |

电源连接器(M8,A 编码,公头)#
M8 连接器提供 I/O 接口和电源输入。
| 引脚编号 | 信号 | 描述 |
|---|---|---|
| 1 | POWER IN 9–24 V | DC 电源,9–24 V DC(± 5 %) |
| 2 | VSYNC VCC 3.3–24 V | 同步 I/O 电平设置电源输入:如果在 VCC 接口提供 5 V、12 V 或 24 V 电平电压,则可根据需要将 I/O 电平调整为 5 V、12 V 或 24 V。无论 VCC 端子是否连接到 3.3 V 电源,其电压均保持 3.3 V。除非有特殊情况,否则无需连接。 |
| 3 | VSYNC IN 3.3–24 V | 同步触发输入:同步触发信号用于接收来自主设备的触发/同步信号。它是一个上升沿脉冲检测信号,在高电平状态下有效,脉冲持续时间至少为 50 μs。 |
| 4 | VSYNC OUT 3.3–24 V | 同步触发输出:次级设备的触发信号由高电平脉冲信号提供,信号的高电平为有效电平。脉冲信号持续时间为 1 ms。 |
| 5 | SIGNAL GND | VSYNC I/O 接地 |
| 6 | RS485B | RS-485 接口差分对信号的正电压端 |
| 7 | RS485A | RS-485 接口差分对信号的负电压端 |
| 8 | POWER GND | 电源接地 |
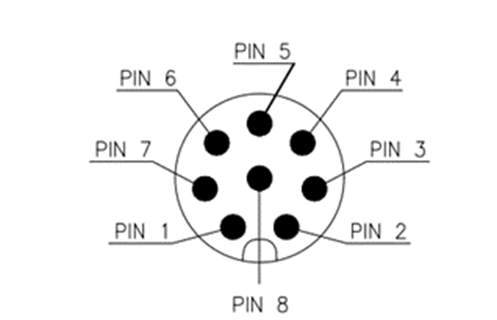
STM-955g 接口#
以太网连接器 (M12, X-Coded, Female)#
以太网接口提供对相机的配置访问,也用于传输图像数据。
| 引脚编号 | 以太网连接器 |
|---|---|
| 1 | 双向数据对 A+ |
| 2 | 双向数据对 A- |
| 3 | 双向数据对 B+ |
| 4 | 双向数据对 B- |
| 5 | 双向数据对 D+ |
| 6 | 双向数据对 D- |
| 7 | 双向数据对 C- |
| 8 | 双向数据对 C+ |

电源连接器(M12,A 编码,公头)#
M12 连接器提供 I/O 接口和电源输入。
| 引脚编号 | 信号 |
|---|---|
| 1 | POWER IN 9–24 V |
| 2 | VSYNC VCC 3.3–24 V |
| 3 | VSYNC IN 3.3–24 V |
| 4 | VSYNC OUT 3.3–24 V |
| 5 | SIGNAL GND |
| 6 | RS485B |
| 7 | RS485A |
| 8 | POWER GND |
产品组件#
STM-501u / STM-502u#
| STM-501u | STM-502u |
|---|---|
 |  |
STM-951u / STM-952u#
| STM-951u | STM-952u |
|---|---|
 |  |
STM-951g / STM-955g#
| STM-951g | STM-955g |
|---|---|
 |  |
激光二极管模块#
激光二极管模块 (LDM) 包含一个垂直腔面发射激光器 (VCSEL) 阵列和其他光学组件。它通过向场景投影静态红外图案,为低纹理场景增加纹理,从而增强深度相机系统检测深度信息的能力。在正常条件下,Stereo mini 系列的激光模块为 1 类激光产品。
| STM-501u / STM-502u / STM-951u / STM-952u / STM-951g / STM-955g | |
|---|---|
| 键入 | 红外 |
| 组件 | 垂直腔面发射激光器 (VCSEL) + 光学元件 |
| 激光控制器 | Pulse |
| 波长 | 850 nm ±6 nm |
| 激光合规性 a | Class 1, EN IEC 60825-1:2007 Edition 2, EN IEC 60825-1:2014 Edition 3 |
| 激光关机温度 b | 73 °C |
| 水平视场角 (FOV) | 101° |
| 垂直视场角 | 72.5° |
| FOV 公差 | ±3.0° |
-
当 LDM 集成到 Basler Stereo mini 相机中时,被视为 Class 1。
-
当 NTC 测试温度 ≥73 °C 时,LDM 将关闭。
红外模块#
| STM-501u / STM-502u / STM-952u | STM-951u / STM-951g / STM-955g | |
|---|---|---|
| 滤光片类型 | 全通滤波器 | 可见光 + NIR 通过滤镜 |
| 有效像素 | 1280 x 800 | 1280 x 800 |
| 传感器宽高比 | 16:10 | 16:10 |
| 对焦类型 | 固定 | 固定 |
| 快门类型 | 全局快门 | 全局快门 |
| 水平视场角 (FOV) | 94° | 94° |
| 垂直视场角 | 68° | 68° |
| 对角视场角 (FOV) | 104° | 104° |
| FOV 公差 | ±3.0° | ±3.0° |
| 畸变 | <1.5 % | <1.5 % |
RGB 模块#
| STM-501u / STM-502u | STM-951u / STM-952u / STM-951g / STM-955g | |
|---|---|---|
| 滤光片类型 | 红外截止 | 红外截止 |
| 有效像素 | 1920 x 1080 | 1280 x 800 |
| 传感器宽高比 | 16:9 | 16:10 |
| 对焦类型 | 固定 | 固定 |
| 快门类型 | 卷帘快门 | 全局快门 |
| 水平视场角 (FOV) | 86° | 94° |
| 垂直视场角 | 55° | 68° |
| 对角视场角 (FOV) | 94° | 104° |
| FOV 公差 | ±3.0° | ±3.0° |
| 畸变 | <1.5 % | <1.5 % |
激光测距模块#
Stereo mini 相机配备了单点激光测距模块 (LRM)。它本质上是一个单点 dToF(直接飞行时间)传感器,通过测量光线从发射到接收所需的时间来计算相对距离。它用于近距离测距,可帮助 3D 相机填补近距离时的盲区,并增强深度相机的整体测距性能。
| LRM 属性 | Stereo mini 系列 |
|---|---|
| 键入 | 红外 |
| 波长 | 940 nm(典型值) |
| Tx(投影仪)对角视场角 | 19° |
| Rx (接收) DFOV | 37° |
| FOV 公差 | ±2.0° |
| LRM 精度 @ 距离 | 值 | 单位 |
|---|---|---|
| 1–100 mm | ±15 | mm |
| 100–200 mm | ±10 | mm |
| 200–400 mm | ±5 % | 不适用 |
| STM-501u / STM-502u | STM-951u / STM-952u | |
|---|---|---|
| 后视图 |  |  |
| 侧视图 |  |  |
| STM-951g | STM-955g | |
|---|---|---|
| 后视图 |  |  |
| 侧视图 |  |  |
IR-Pass 滤光片盖(STM-502u 和 STM-952u 保护玻璃)#
对于 Stereo mini STM-502u,在 Stereo mini STM-501u 基本型号的基础上增加了一个 IR 通过滤镜。与 Stereo mini STM-951u 基本型号相比,Stereo mini STM-952u 也增加了一个 IR 通过滤镜。有关光学滤镜的更多信息,请参见 Stereo mini 相机的光学滤镜。
深度相机的透射率与波长关系#
USB 相机#

GigE 相机#

IMU#
| IMU Parameters | 规格 |
|---|---|
| Timestamp 单位 | µs(IMU、IR、RGB 和深度数据流使用相同的源硬件 Timestamp) |
| 传输协议 | I2C / UDP (仅限 STM-951g) |
| X/Y/Z 轴 | 相对于相机正面,X、Y 和 Z 轴分别指向右侧、下方和前方。 |
| 陀螺仪 | 格式:3 x 16 位 范围:±17.45 rad/s (1000 dps) 频率 (Hz):50/100/200/500/1000 |
| 加速度计 | 格式:3 x 16 位 范围:± 39.2 m/s² (4 g) 频率 (Hz):50/100/200/500/1000 |
| 温度 | 格式:1 x 16 位 范围:-40–85 °C 频率 (Hz):与陀螺仪和加速度计频率保持一致 |