Operator Library: Hardware Platform
此算子代表 CLHS Dual Link 配置相机与 VisualApplets 之间的图像数据接口。 该算子从 CLHS Dual Link 配置相机接收数据并将其馈送至图像处理应用程序中。
| 适用于 Hardware Platform |
|---|
| marathon VF2 |
该算子专有地使用这两种类型的相机资源。 无法在小程序中使用更多相机资源。
该算子在其输出端口 O 上提供图像数据。该输出端口始终存在。
除此标准输出端口之外,如果您的设计需要,您还可以指定各种可选端口。
CLHS 协议支持脉冲和 GPIO 消息。
在算子实例化期间,将弹出一个对话框:
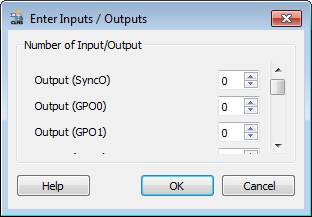
在这里,您可以定义最多 16 个可选 GPI(通用输入)和最多 16 个可选 GPO(通用输出)的可用性。
此外,您可以激活一个输出端口 Output (SyncO)(视频消息的 MultiFGSync 位)。
如果您将端口可用性设置为“0”(默认),则该算子中将不存在该端口。 如果您将端口可用性设置为 1,则该特定端口将在算子接口上可用。
当由连接的算子更改 GPI 的状态时,将传输 GPIO 状态。 当算子从相机接收到 GPIO 消息时,所有 GPO 都会更新。
GPIO 消息仅在通道 0 上交换。在通道 1 上没有此类通信。
参数 Bit Width 可以设置为高于或低于相机实际发送的位宽的值。
如果您选择较低的值,则会截断每个像素的 LSB 位, 以便仅将 MSB 位传输到应用程序中。
如果您选择较高的值,则原始像素将设置到输出像素的 MSB 位置。 LSB 位将填充零。
在这两种情况下,相对亮度保持不变,即白色的像素保持白色,深色的像素保持深色。
| Property | 值 |
|---|---|
| Operator Type | M |
| Input Link | GPI0...GPI15(可选),采集卡 GPO 的状态(通过 CLHS 交换) |
| Output Links | O,要在 VisualApplets 内部使用的采集图像数据 GPO0...GPO15(可选),相机 GPO 的状态(通过 CLHS 交换) SyncO,在视频数据包中设置 MultiFGSync 位(对 1 个时钟周期有效) |
| Link Parameter | Output Link O | Output Link GPO0...GPO15(可选) | 输入链路 GPI0...GPI15(可选) | 输出链路 SyncO |
|---|---|---|---|---|
| Bit Width | any | 1 | 1 | 1 |
| Arithmetic | unsigned | unsigned | unsigned | unsigned |
| Parallelism | 任意,参见参数说明 | 1 | 1 | 1 |
| Kernel Columns | 1 | 1 | 1 | 1 |
| Kernel Rows | 1 | 1 | 1 | 1 |
| Img Protocol | {VALT_IMAGE2D, VALT_LINE1D} | VALT_SIGNAL | VALT_SIGNAL | VALT_SIGNAL |
| Color Format | VAF_GRAY | VAF_GRAY | VAF_GRAY | VAF_GRAY |
| Color Flavor | FL_NONE | FL_NONE | FL_NONE | FL_NONE |
| Max. Img Width | any | 1 | 1 | 1 |
| Max. Img Height | any | 1 | 1 | 1 |
| CameraID | |
|---|---|
| 键入 | 静态写参数 |
| 默认 | 0 |
| 范围 | 0 |
|
该参数指定使用的相机资源。 此外,该 ID 还将用于将相机通道映射到 applet 端口。 |
|
| PixelFormat | |
|---|---|
| 键入 | 静态写参数 |
| 默认 | Mono10p |
| 范围 | {Mono8,Mono10p,Mono12p,Mono14p,Mono16,Raw8,Raw10p,Raw12p,Raw14p,Raw16, Raw64, B8, B10p, B12p, B14p, B16, G8, G10p, G12p, G14p, G16, R8, R10p, R12p, R14p, R16, BGR8, BGR10p, BGR12p, BGR14p, BGR16, BGRa8, BGRa10p, BGRa12p, BGRa14p, BGRa16, BayerGR8, BayerGR10p, BayerGR12p,BayerGR14p, BayerGR16, BayerRG8, BayerRG10p, BayerRG12p, BayerRG14p, BayerRG16, BayerGB8, BayerGB10p, BayerGB12p, BayerGB14p, BayerGB16, BayerBG8, BayerBG10p, BayerBG12p, BayerBG14p, BayerBG16} |
|
该参数用于指定输出 Pixel Format。 |
|
| AquisitionFormat | |
|---|---|
| 键入 | 静态写参数 |
| 默认 | 面积 |
| 范围 | {Area; Linescan} |
|
当该参数设为“Area”时, 获取的首个可用数据是一个完整帧。 中间开始的帧将被忽略。 因此,第一个视频消息中必须包含“Start Of Frame”。 在“linescan”模式下,Start/End of Frame 将被忽略, 因为线扫描相机将其设为了 0。 |
|
| MinimalParallelism | |
|---|---|
| 键入 | 静态只读参数 |
| 默认 | 16 |
| 范围 | [1; 1024] |
|
输出链路 O 能够传输相机最大带宽而不丢失数据所需的最小 Parallelism。 该值取决于当前选定的设计时钟频率。 频率越高,Parallelism 值可以越小。 |
|
| LineSupervision | |
|---|---|
| 键入 | 动态/静态读/写参数 |
| 默认 | off |
| 范围 | {on, off} |
|
Consistent check for lines. Checks if RowIDs following by RowStep steps. Furthermore check for integrity: Start of line (SoL) and End of Line (EoL) must be in the correct order. Missing EoL or SoL will be detected, an error flag is generated and an End of Line is inserted. Missing Lines will be inserted as smaller lines (length depends on parallelism and bitwidth) until 2 following RowIDs are detected and line consistency is guaranteed again. |
|
| RowStep | |
|---|---|
| 键入 | 动态/静态读/写参数 |
| 默认 | 1 |
| 范围 | {1, 65535} |
|
2 个 RowIDs 之间的步长。除非使用多通道相机 且行被拆分到各个链路中,否则该值应为 1。 |
|
| OverflowOccurred | |
|---|---|
| 键入 | 动态只读参数 |
| 默认 | 0 |
| 范围 | [0;1] |
|
This parameter signalizes that the internal FIFO has an overflow. Overflow indicates loss of data and need to be avoided. Possible reasons might be: One link is not sending at all, or the data is received faster than it can be processed by the operator. |
|
 上一页

