将计算图像中每个像素的图像梯度方向和幅度。梯度滤波核
 在 x 和 y 方向上为:
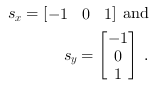
梯度幅度  和方向
 随后计算为:
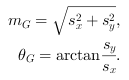
根据其方向,计算出的梯度随后会被分配到特定数量的方向 Bin 中。
对 Bin 的投票是
梯度幅度的 函数。正如 Dalal 和 Triggs 所发现的那样,将方向划分为 9 个 Bin(跨越
 )在使用 HOG 特征进行人体检测方法时效果最佳 [Dal05在 VA 示例设计“HOG_9Bins_HistogramMax.vad”和“HOG_9Bins_Histogram.vad”中,我们实现了这种分箱。此外,在示例“HOG_4Bins_HistogramMax.vad”中,我们将数据分割成 4 个箱。
 )。将特定方向分配或加权
 到某个 Bin
 (具有方向
 )的过程
通过插值完成:
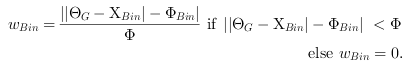
此处  是 Bin 之间角度步长的大小。
随后,方向梯度直方图的单个 Bin 列
 (每个对应 8x8 像素的区域)计算如下:
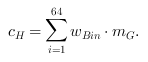
然后,将 8x8 像素每个单元格的直方图组合成 2x2 单元格大小的块,以涵盖亮度或对比度的局部变化。
这些块的重叠度为
 。
出于目标识别目的使用 HOG 描述符时,块归一化(算法见
[Dal05])可将性能提升
 当前设计示例中省略了块归一化。在设计“HOG_4Bins_HistogramMax.vad”和“HOG_9Bins_HistogramMax.vad”中,最大方向直方图被转发到DMA,而在“HOG_9Bins_Histogram.vad”中,完整的方向梯度直方图被发送到PC。以下介绍的设计可以轻松地根据用户的特定需求进行调整。也就是说,可以根据[此处应插入参考文献]调整方向分箱的数量和步长,或者进行块归一化。Dal05] 额外实现特定数量和步长的方向 Binning 或块归一化。
 上一页

