二维空间中结合了 x 和 y 坐标的图像旋转和平移可以表示为:
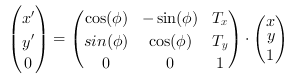
其中,x' 和 y' 是目标图像中的坐标。旋转角度为
 和
 是 x 和 y 方向的平移参数。
随后的逆平移和逆旋转为:
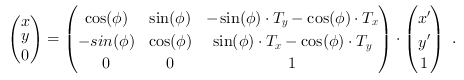
因此,源图像中的坐标计算如下:
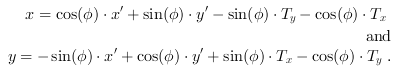
对于 VA 设计,由于采用目标到源的映射,我们需要逆变换来进行坐标计算。
坐标的 Scaling 可以通过乘以常数来实现  针对 x 和 y 方向。
当物体的放大倍数随与光轴的距离变化时,就会出现光学畸变。此时图像呈
桶形或枕形。对于 VA 设计,
我们根据 [ 采用了多项式拟合方法Par09]。畸变坐标
 由未畸变坐标计算得出
 公式如下:
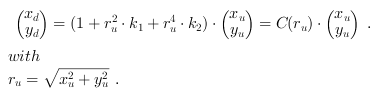
这些坐标是相对于畸变光学中心的。这些参数  这些是径向畸变系数。一些开源程序,例如 OpenCV,可以使用校准图像计算这些参数。Ope16a]。
对于所有
 可以使用 Matlab 程序计算带有校正参数的查找表
 可以使用 Python 示例代码进行计算。您可以在 \examples\Processing\Geometry\GeometricTransformation\distortion_correction.py 中找到它。利用此表,只需将畸变坐标与未畸变坐标相乘即可计算出所有畸变坐标。
 可以纠正此效果
[
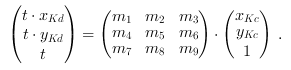
 和
 分别是梯形畸变坐标和梯形校正坐标。
 可以使用 OpenCV 函数 [
 上一页

