| 简短说明 | |
|---|---|
|
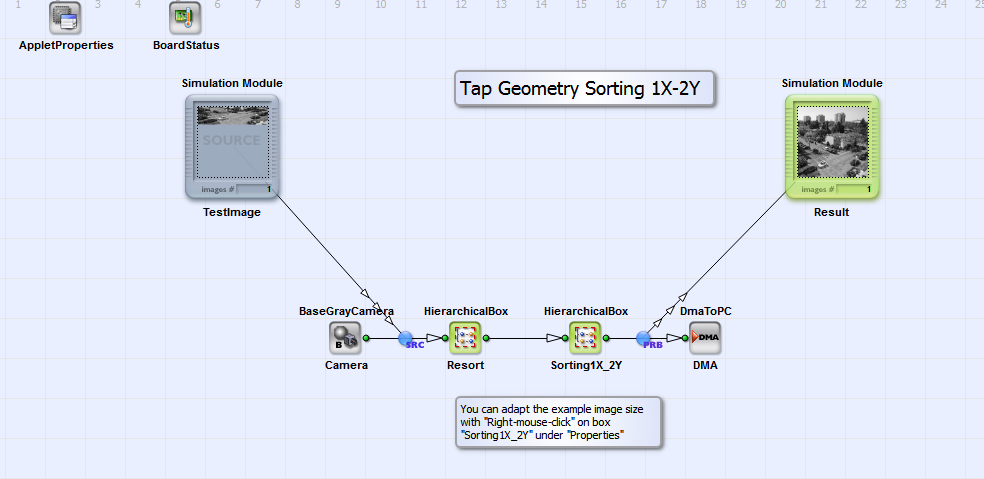
文件: \examples\Processing\Geometry\TapGeometrySorting\TapSorting_2X_1Y.va |
 |
|
默认平台: mE5-MA-VCL |
|
|
简要说明 排序Camera Link 水龙头 |
|
传感器上的网格是几何区域。帧的像素按顺序从这些网格逐个传输到图像采集卡。像素也可以从这些网格并行传输。 Camera Link 基本配置中,同一时钟周期内传输的抽头数量为 1 至 3 个;中等配置中为 3 或 4 个;完全配置中为 8 或 10 个。抽头的几何排列取决于传感器型号。根据这种排列顺序,需要对采集图像中的像素进行重新排序,才能获得反映真实情况的图像。为了描述相机的抽头几何配置,需要采用一种命名约定。
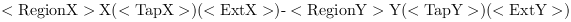
已使用。特此 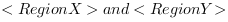 分别是水平和垂直方向上的点击次数。每次点击同时传输的 X 轴和 Y 轴方向上的连续像素数。
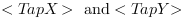 .
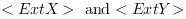 可以命名为“E”、“M”或“R”。“E”表示每个抽头的读取从像素行/列的两端开始。“M”表示像素提取从行的中间开始。“R”表示像素提取从每个抽头的右侧开始。在表中 26
列出了宽度为“w”、高度为“h”的特定敲击几何形状的图像在水平和垂直方向上的像素位置。
| Tap Geometry | X 开始 | X 端 | X步 | Y 开始 | Y 端 | Y步 | |
|---|---|---|---|---|---|---|---|
| 2X-1Y | 点击 1 | 1 | w/2 | 1 | 1 | h | 1 |
| 点击 2 | w/2+1 | w | 1 | 1 | h | 1 | |
| 2XE-1Y | 点击 1 | 1 | w/2 | 1 | 1 | h | 1 |
| 点击 2 | w | w/2+1 | 1 | 1 | h | 1 | |
| 1X-2Y | 点击 1 | 1 | w | 1 | 1 | h/2 | 1 |
| 点击 2 | 1 | w | 1 | h/2+1 | h | 1 | |
| 2X-2Y | 点击 1 | 1 | w/2 | 1 | 1 | h/2 | 1 |
| 点击 2 | w/2+1 | w | 1 | 1 | h/2 | 1 | |
| 点击 3 | 1 | w/2 | 1 | h/2+1 | h | 1 | |
| 点击 4 | w/2+1 | w | 1 | h/2+1 | h | 1 | |
| 2X-2YE | 点击 1 | 1 | w/2 | 1 | 1 | h/2 | 1 |
| 点击 2 | w/2+1 | w | 1 | 1 | h/2 | 1 | |
| 点击 3 | 1 | w/2 | 1 | h | h/2+1 | 1 | |
| 点击 4 | w/2+1 | w | 1 | h | h/2+1 | 1 | |
| 8X-1Y | 点击 1 | 1 | w/8 | 1 | 1 | h | 1 |
| 点击 2 | w/8+1 | 1/4 w | 1 | 1 | h | 1 | |
| 点击 3 | 1/4 w +1 | 3/8 w | 1 | 1 | h | 1 | |
| 点击 4 | 3/8 w +1 | 1/2 w | 1 | 1 | h | 1 | |
| 点击 5 | 1/2 w +1 | 5/8 w | 1 | 1 | h | 1 | |
| 点击 6 | 5/8 w +1 | 3/4 w | 1 | 1 | h | 1 | |
| 点击 7 | 3/4 w +1 | 7/8 w | 1 | 1 | h | 1 | |
| 点击 8 | 7/8 w +1 | w | 1 | 1 | h | 1 | |
| 10X-1Y | 点击 1 | 1 | w/10 | 1 | 1 | h | 1 |
| 点击 2 | w/10+1 | 1/5 w | 1 | 1 | h | 1 | |
| 点击 3 | 1/5 w +1 | 3/10 w | 1 | 1 | h | 1 | |
| 点击 4 | 3/10 w +1 | 2/5 w | 1 | 1 | h | 1 | |
| 点击 5 | 2/5 w +1 | 1/2 w | 1 | 1 | h | 1 | |
| 点击 6 | 1/2 w +1 | 3/5 w | 1 | 1 | h | 1 | |
| 点击 7 | 3/5 w +1 | 7/10 w | 1 | 1 | h | 1 | |
| 点击 8 | 7/10 w +1 | 4/5 | 1 | 1 | h | 1 | |
| 点击9 | 4/5 w +1 | 9/10 | 1 | 1 | h | 1 | |
| 点击 10 | 9/10 w +1 | w | 1 | 1 | h | 1 |
表26. 丝锥几何形状示例
上述敲击几何形状的排序方法已在七个独立的可视化小程序设计中实现。这些设计可作为图像处理设计的一部分。敲击几何形状排序的仿真和测试示例图像位于 \examples\Processing\Geometry\TapGeometrySorting\TestImages 目录下。为了在实现的复杂性和资源效率之间找到最佳平衡点,每个设计的实现算法都有所不同。在“TapSorting_2X_1Y.va”和“TapSorting_2XE_1Y.va”设计中,实现了水平方向敲击几何形状排序的最简单方法。您可以在图341中看到“TapSorting_2XE_1Y.va”的基本设计结构。
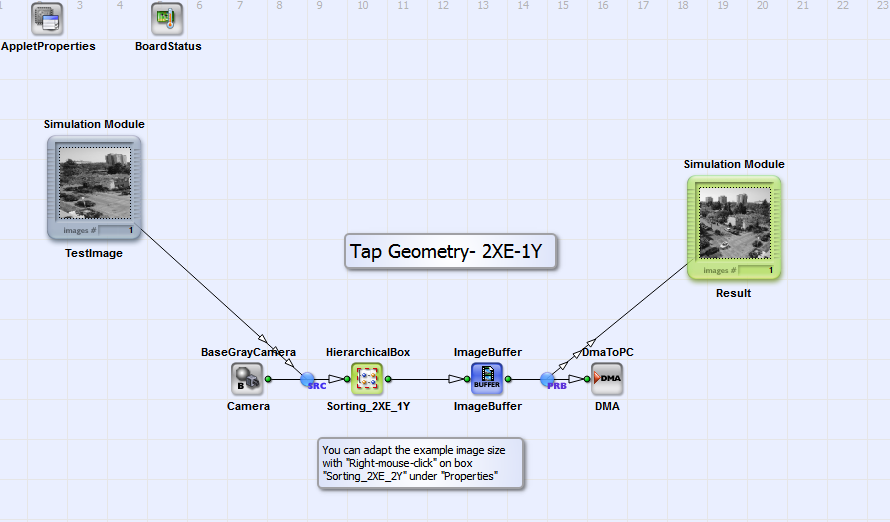
来自灰度相机的两个水平方向“2X”点击的像素Camera Link 基本配置分为两个分支。使用LineMemory运算符,将第二个抽头的像素在 HierachicalBox MirroredLine中沿水平方向镜像。然后,将两个抽头的像素逐行插入到新图像中。最后,将两条连续的像素行合并成一条更大的像素行。该图像是具有正确抽头几何形状的输出图像:抽头 1 的像素位于结果图像的左半部分,而由于镜像,抽头 2 的像素则位于右半部分,顺序相反。 “TapSorting_2X_1Y.va”的设计结构和算法与“TapSorting_2XE_1Y.va”类似,只是没有对第二个抽头的像素进行镜像。设计“TapSorting_1X_2Y.va”、“TapSorting_2X_2Y.va”和“TapSorting_2X_2YE.va”在水平方向上有一个或两个抽头(“1X”或“2X”),在垂直方向上有两个抽头(“2Y”和“2YE”)。这里最有效的抽头排序方法是使用FrameBufferRandomRead运算符。您可以在图342中看到“TapSorting_2X_2Y.va”的基本设计结构。“TapSorting_1X_2Y.va”和“TapSorting_2X_2YE.va”的设计结构是等效的。
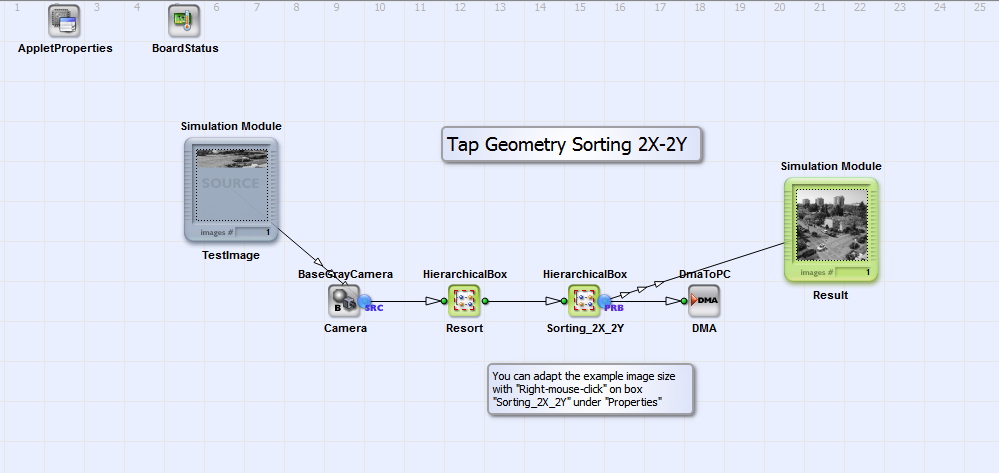
在基于摄像头链接的配置中,从摄像头传输的像素在 HierarchicalBox Resort中按顺序重新排列。这里,同一抽头的四个像素合并为一个像素。抽头 1 到抽头 2(“TapSorting_1X_2Y.va”)或到抽头 4(“TapSorting_2X_2Y.va”和“TapSorting_2X_2YE.va”)的像素并行合并。通过FrameBufferRandomRead运算符以及后续对像素深度的重新解释( CastParallel运算符),摄像头抽头的像素在结果图像中被正确定位。FrameBufferRandomRead的正确地址输入在Address框中实现。此处的设计细节因所使用的抽头几何形状而异,但遵循相同的原理。图343显示了设计“TapSorting_2X_2Y.va”的地址生成过程。
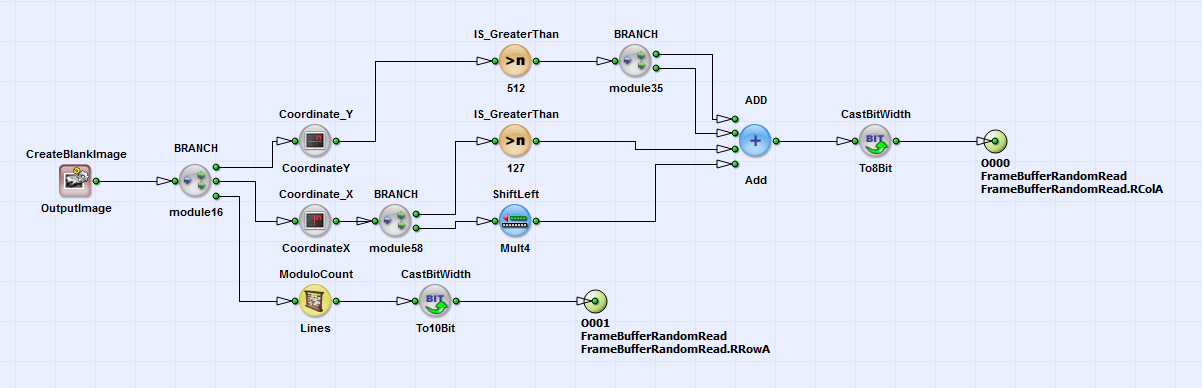
使用CoordinateX 、 CoordinateY 、 ModuloCount和IS_GreaterThan运算符,计算输出图像中每个像素在输入图像中的对应位置。
对于设计“TapSorting_8X_1Y.va”和“TapSorting_10X_1Y.va”中“8X-1Y”和“10X-1Y”的抽头几何形状的排序,使用了LineMemory运算符。您可以在图344中看到“TapSorting_8X_1Y.va”的基本设计结构。“TapSorting_10X_1Y.va”的设计结构与之相同。
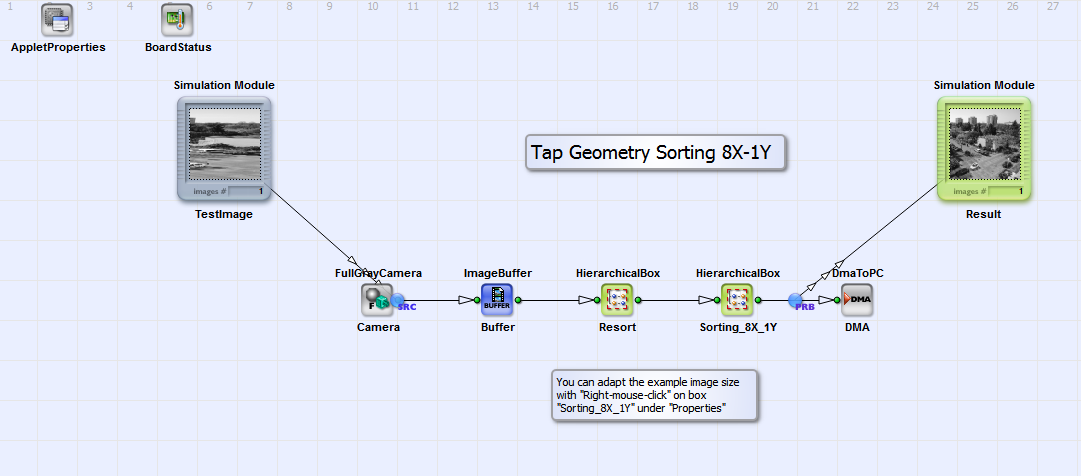
在 HierachicalBox Resort中,八个或十个水平方向的像素被重新排列。每个方向的八个相同像素被合并成一个位深度为 64 位的像素。这八个或十个方向的像素并行合并。然后在 HierachicalBox Sorting8X1Y中计算每个输出像素在输入图像中的正确地址(参见图345 )。
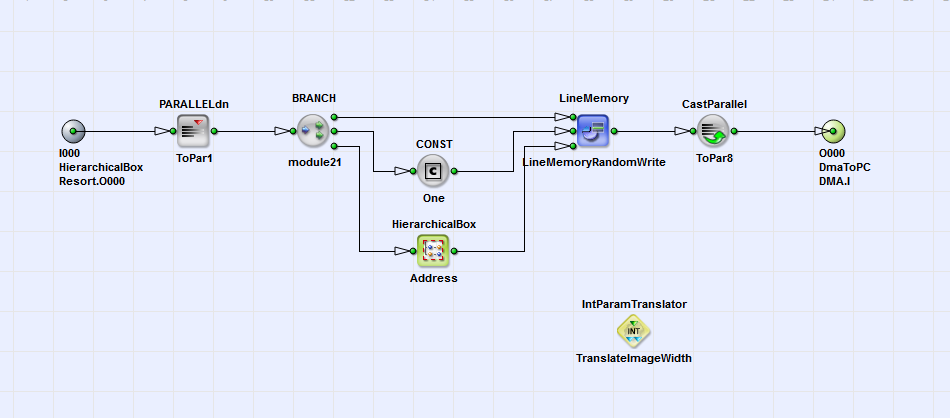
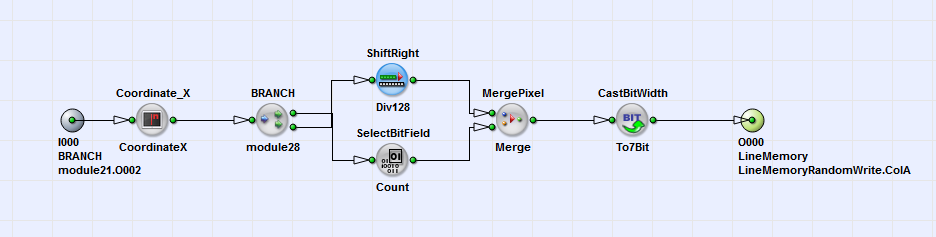
您可以在图346中看到盒子地址的生成过程。
 上一页

