计算图像中每个像素的图像梯度方向和幅度。x 方向和 y 方向的梯度滤波核
 为:
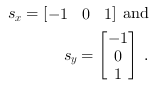
梯度幅度  和方向
 然后计算为:
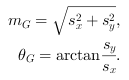
根据其方向,计算出的梯度随后分配给特定数量的方向 Bin。
对 Bin 的投票是
梯度幅度的 函数。正如 Dalal 和 Triggs 所发现的,在
 将方向划分为 9 个 Bin 在将 HOG 特征用于行人检测方法时
可获得最佳结果 [Dal05]。在 VA 示例设计“HOG_9Bins_HistogramMax.va”和“HOG_9Bins_Histogram.va”中,我们实现了这种 Binning。
此外,在示例“HOG_4Bins_HistogramMax.va”中,我们将其划分为
 个 Bin。
 特定方向分配
 给某个 Bin(方向为
 )是通过
插值完成的:
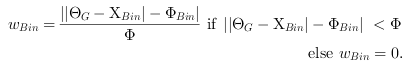
在此  是 Bin 之间的角度步长大小。
方向梯度直方图(每个区域对应 8x8 像素)的单个 Bin 列
 随后计算为:
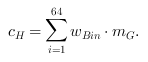
然后,将 8x8 像素的每个单元的直方图组合成大小为 2x2 单元的块,以涵盖亮度或对比度的局部方差。
这些块具有
 的重叠。
将 HOG 描述符用于目标识别目的时,块归一化(算法见
[Dal05])可将性能提升
 倍。
当前设计示例中省略了块归一化。在设计“HOG_4Bins_HistogramMax.va”和“HOG_9Bins_HistogramMax.va”中,
最大直方图方向
被转发到 DMA,而在“HOG_9Bins_Histogram.va”中,完整的方向梯度直方图被发送到 PC。
下面介绍的设计可以轻松适应用户的特殊用途。也就是说,可以根据 [Dal05]另外实现特定数量和步长的方向 Binning 或块
归一化。
 上一页

